Showing posts with label Mikrokontroller & Mikroprosesor. Show all posts

Saturday, August 12, 2017

TUTORIAL ARDUINO UNTUK PEMULA SERTA IMPLEMENTASINYA

TUTORIAL ARDUINO UNTUK PEMULA SERTA IMPLEMENTASINYA

ARDUINO
Arduino adalah pengendali mikro single-board yang bersifat open-source, diturunkan dari Wiring platform, dirancang untuk memudahkan penggunaan elektronik dalam berbagai bidang. Hardwarenya memiliki prosesor Atmel AVR dan softwarenya memiliki bahasa pemrograman sendiri. Saat ini Arduino sangat populer di seluruh dunia. Banyak pemula yang belajar mengenal robotika dan elektronika lewat Arduino karena mudah dipelajari. Tapi tidak hanya pemula, para hobbyist atau profesional pun ikut senang mengembangkan aplikasi elektronik menggunakan Arduino. Bahasa yang dipakai dalam Arduino bukan assembler yang relatif sulit, tetapi bahasa C yang disederhanakan dengan bantuan pustaka-pustaka (libraries) Arduino. Arduino juga menyederhanakan proses bekerja dengan mikrokontroler, sekaligus menawarkan berbagai macam kelebihan antara lain:
* Murah – Papan (perangkat keras) Arduino biasanya dijual relatif murah (antara 125ribu hingga 400ribuan rupiah saja) dibandingkan dengan platform mikrokontroler pro lainnya. Jika ingin lebih murah lagi, tentu bisa dibuat sendiri dan itu sangat mungkin sekali karena semua sumber daya untuk membuat sendiri Arduino tersedia lengkap di website Arduino bahkan di website-website komunitas Arduino lainnya. Tidak hanya cocok untuk Windows, namun juga cocok bekerja di Linux.
* Sederhana dan mudah pemrogramannya – Perlu diketahui bahwa lingkungan pemrograman di Arduino mudah digunakan untuk pemula, dan cukup fleksibel bagi mereka yang sudah tingkat lanjut. Untuk guru/dosen, Arduino berbasis pada lingkungan pemrograman Processing, sehingga jika mahasiswa atau murid-murid terbiasa menggunakan Processing tentu saja akan mudah menggunakan Arduino.
* Perangkat lunaknya Open Source – Perangkat lunak Arduino IDE dipublikasikan sebagai Open Source, tersedia bagi para pemrogram berpengalaman untuk pengembangan lebih lanjut. Bahasanya bisa dikembangkan lebih lanjut melalui pustaka-pustaka C++ yang berbasis pada Bahasa C untuk AVR.
* Perangkat kerasnya Open Source – Perangkat keras Arduino berbasis mikrokontroler ATMEGA8, ATMEGA168, ATMEGA328 dan ATMEGA1280 (yang terbaru ATMEGA2560). Dengan demikian siapa saja bisa membuatnya (dan kemudian bisa menjualnya) perangkat keras Arduino ini, apalagi bootloader tersedia langsung dari perangkat lunak Arduino IDE-nya. Bisa juga menggunakan breadoard untuk membuat perangkat Arduino beserta periferal-periferal lain yang dibutuhkan.
KELEBIHAN ARDUINO
Tidak perlu perangkat chip programmer karena didalamnya sudah ada bootloadder yang akan menangani upload program dari komputer.
Sudah memiliki sarana komunikasi USB, Sehingga pengguna laptop yang tidak memiliki port serial/RS323 bisa menggunakannya.
Memiliki modul siap pakai ( Shield ) yang bisa ditancapkan pada board arduino. Contohnya shield GPS, Ethernet,dll.
SOKET USB
Soket USB adalah soket kabel USB yang disambungkan kekomputer atau laptop. Yang berfungsi untuk mengirimkan program ke arduino dan juga sebagai port komunikasi serial.
INPUT/OUTPUT DIGITAL DAN INPUT ANALOG
Input/output digital atau digital pin adalah pin pin untuk menghubungkan arduino dengan komponen atau rangkaian digital. contohnya , jika ingin membuat LED berkedip, LED tersebut bisa dipasang pada salah satu pin input atau output digital dan ground. komponen lain yang menghasilkan output digital atau menerima input digital bisa disambungkan ke pin pin ini.
Input analog atau analog pin adalah pin pin yang berfungsi untuk menerima sinyal dari komponen atau rangkaian analog. contohnya , potensiometer, sensor suhu, sensor cahaya, dll.
CATU DAYA
pin pin catu daya adalah pin yang memberikan tegangan untuk komponen atau rangkaian yang dihubungkan dengan arduino. Pada bagian catu daya ini pin Vin dan Reset. Vin digunakan untuk memberikan tegangan langsung kepada arduino tanpa melalui tegangan pada USB atau adaptor, sedangkan Reset adalah pin untuk memberikan sinyal reset melalui tombol atau rangkaian eksternal.
BATERAI / ADAPTOR
Soket baterai atau adaptor digunakan untuk menyuplai arduino dengan tegangan dari baterai/adaptor 9V pada saat arduino sedang tidak disambungkan kekomputer. Jika arduino sedang disambungkan kekomputer dengan USB, Arduino mendapatkan suplai tegangan dari USB, Jika tidak perlu memasang baterai/adaptor pada saat memprogram arduino.
Oke setelah kita tahu apa itu arduino langsung aja download ni tutorialnnya....
ayo semangat untuk berkarya..

Monday, July 24, 2017

Universal Asynchronous Transmitter/Receiver (UART)


Universal Asynchronous Transmitter/Receiver (UART)

UART merupakan salah satu sarana di dalam chip AT89C2051 yang sangat berharga, sehingga IC dengan 20 kaki ini bisa melakukan komunikasi seri asinkron dengan mudah.
MCS51 dilengkapi dengan sarana komunikasi data seri, sebagai anggota keluarga MCS51 AT89C2051 juga mempunyai sarana itu selengkapnya. Sarana komunikasi seri tersebut bisa bekerja dalam 4 macam mode, 1 mode bekerja sebagai sarana komunkasi seri sinkron, tiga lainnya merupakan sarana komunikasi seri asinkron.
Keempat macam mode kerja tersebut adalah :
  • Mode 0 – bekerja sebagai sarana komunikasi data seri sinkron data seri dikirim dan diterima melalui kaki RxD, sedangkan kaki TxD dipakai untuk menyalurkan clock yang diperlukan komunikasi data sinkron. Data ditransmisikan per 8 bit dengan kecepatan transmisi data (Baud rate) tetap, sebesar 1/12 frekuensi kerja dari AT89C2051.
  • Mode 1 – mode ini dan 2 mode berikutnya merupakan sarana komunikasi seri asinkron. Data seri dikirim melalui kaki TxD, dan diterima dari kaki RxD. Data ditransmisikan per 10 bit, terdiri atas 1 bit Start (‘0’), 8 bit data dan 1 bit stop (‘1’). Kecepatan transmisi data (Baud Rate) ditentukan lewat Timer 1, bisa diatur untuk berbagai kecepatan.
  • Mode 2 – Data seri dikirim melalui kaki TxD, dan diterima dari kaki RxD. Data ditransmisikan per 11 bit, terdiri atas 1 bit Start (‘0’), 8 bit data, 1 bit data tambahan (bit ke 9) dan 1 bit stop (‘1’). Kecepatan transmisi data (Baud Rate) hanya bisa dipilih 1/32 atau 1/64 frekuensi kerja dari AT89C2051.
  • Mode 3 – Data seri dikirim melalui kaki TxD, dan diterima dari kaki RxD. Data ditransmisikan per 11 bit, terdiri atas 1 bit Start (‘0’), 8 bit data, 1 bit data tambahan (bit ke 9) dan 1 bit stop (‘1’). Sesungguhnya Mode 2 dan 3 sama persis, perbedaannya adalah kecepatan transmisi data (Baud Rate) mode 3 ditentukan lewat Timer 1, bisa diatur untuk berbagai kecepatan, persis sama dengan mode 1.

Dari keempat mode kerja yang ada, mode 1 adalah mode yang paling banyak dipakai, mode inilah yang setara dengan komunikasi seri asinkron dipakai pada PC maupun modem. Mode 3 setara dengan Mode 1, tapi mempunyai kemampuan untuk dipakai dalam komunikasi seri asinkron multiprosesor, yang lebih dikenal sebagai “multidrop communi­cation system”.

Mengatur UART Dalam AT89C2051

AT89C2051 mempunyai register khusus untuk pengiriman/penerimaan data seri dan mengatur tata kerja sarana komunikasi. Kedua register khusus itu merupakan bagian dari kumpulan register khusus di dalam AT89C2051 yang biasanya disebut sebagai SFR (Special Function Register), register-register khusus ini menempati sebagian area memori data internal.
Register khusus pertama bernama register SBUF (Serial Buffer Register), register ini ditempatkan di memori data internal nomor $99. Register SBUF diisi dengan perintah MOV SBUF,A (isi akumulator A di-copy-kan ke register SBUF), dalam hal ini register SBUF setara dengan input paralel dari shift register yang berfungsi sebagai pengubah data paralel menjadi data seri. Setelah instruksi MOV SBUF,A diterima AT89C2051, isi dari register SBUF akan dikirim keluar dari chip.
Isi dari register SBUF diambil dengan instruksi MOV A,SBUF (isi reguster SBUF di-copy-kan ke akumulator A), dalam hal ini register SBUF setara dengan output paralel dari shift register yang berfungsi sebagai pengubah data seri menjadi data paralel. Melaksanakan instruksi MOV A,SBUF berarti AT89C2051 menerima data seri yang dikirim oleh UART lain di luar chip.
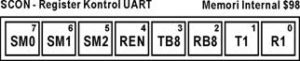
Register khusus kedua bernama register SCON (Serial Control Register), register ini ditempatkan di memori data internal nomor $98. Kapasitas register SBUF dan SCON sebesar 8 bit, namun data 8 bit dalam register SBUF merupakan kesatuan data yang utuh, sedangkan masing-masing bit dalam register SCON mempunyai kegunaan yang berlainan. Gambar 1 memperlihatkan susunan bit dalam register SCON.
Susunan Register SCON,universal asynchronous transmitter/receiver (uart),uart mikrokontroler,uart mcs51,sistem uart,teori uart mikrokontroler,interface uart,konfigurasi uart,seting uart,menggunakan uart
Gambar 1. Susunan Register SCON
Meskipun register ini bernama Register Kontrol, tapi tidak semua bit dalam register SCON dipakai untuk meng-kontrol kerja sarana komunikasi data seri. Bit 3 sampai 7 (SCON.3 .. SCON.7) dipakai sebagai bit pengkontrol, sedangkan bit 0 sampai 2 (SCON.0 .. SCON.2) dipakai untuk memantau kerja sarana komunikasi data seri.
  • Bit RI (0), Receive Interupt Flag, merupakan bit petanda bahwa register SBUF berisi data yang diterima dari sarana komunikasi data seri yang lain. Bit RI menjadi ‘1’ kalau SBUF berisi data, jadi sebelum mengambil isi register SBUF harus dipastikan dulu RI sudah bernilai ‘1’ dengan instruksi JNB RI,* setelah data di register SBUF diambil, bit RI harus di-nol-kan dengan instruksi CLR RI.
  • Bit TI (1), Transmit Interupt Flag, merupakan bit petanda bahwa data yang diisikan ke SBUF sudah selesai dikirim. Bit TI menjadi ‘1’ kalau SBUF sudah kosong, jadi sebelum mengirim 1 byte data harus dipastikan dulu TI sudah bernilai ‘1’ dengan instruksi JNB TI,* baru data diisikan ke register SBUF, bit TI harus di-nol-kan dengan instruksi CLR TI.
  • Bit RB8 (2), Receive Bit 8, dipakai sebagai penampung bit ke 9 yang diterima dalam mode kerja 2 dan 3 (kapastias register SBUF hanya 8 bit, jadi harus ada tempat lain untuk menampung bit ke 9). Dalam mode kerja 1, RB8 berisikan bit Stop yang diterima, sehingga sehingga bisa dipakai untuk mendeteksi kesalahan pengiriman data (Framing Error). Dalam Mode kerja 0 RB8 tidak dipakai.
  • Bit TB8 (3), Transmit Bit 8, merupakan bit ke 9 yang dikirimkan dalam mode kerja 2 dan 3. Bit ini di-satu-kan dengan instruksi SETB TB8 dan di-nol-kan dengan isntruksi CLR TB8.
  • Bit REN (4), Receive Enable, dipakai untuk mengatur agar kaki RxD bisa dipakai untuk menerima data seri (dalam mode 0 kaki RxD dipakai untuk mengirim data dan menerima data). SETB REN menjadikan kaki RxD sebagai input penerima data, dan CLR REN menjadikan kaki RxD tidak bisa menerima data.
  • Bit SM2 (5), Serial Mode 2, dipakai untuk mengaktipkan fasilitas komunikasi multi-prosesor pada mode kerja 2 dan 3, jika SM2=’1’ maka bit RI hanya bisa menjadi ‘1’ kalau bit ke 9 yang diterima di RB8 adalah ‘1’. Dalam mode kerja 1, jika SM2=’1’ maka bit RI hanya bisa menjadi ‘1’ kalau bit Stop yang ditampung di RB8 bernilai ‘1’. Dalam mode kerja 0 SM2 harus =’0’.
  • Bit SM0 dan SM1 (7 dan SCON.6) merupakan kombinasi dua bit yang nilainya dipakai untuk menentukan mode kerja dari sarana komunikasi data seri AT89C2051. Kalau SM1 diberi ‘0’ dan SM0 diberi ‘1’, maka sarana komunikasi data seri ini akan bekerja sebagai UART pada umumnya dengan kecapatan transmisi (Baud rate) yang bisa diatur dan format data 8N1 (8 bit data, No Parity, 1 bit Stop).
Setelah AT89C2051 di-reset, semua bit dalam register SCON bernilai ‘0’, jadi sebelum memakai sarana komunikasi data ini, terlebih dulu harus mengatur isi register SCON, sesuai dengan tata kerja yang diharapkan. Instruksi MOV SBUF,#%01010000 mengisi SM1 dan SM0 dengan ‘01’ (mode kerja 1), SM2=’0’ (tidak bekerja sebagai kumunikasi multi-prosesor), REN=’1’ (mengaktipkan kaki RxD sebagai penerima data) dan bit sisanya diisi dengan ‘0’ karena memang tidak diperlukan, instruksi ini menjadikan sarana komunikasi data seri AT89C2051 menjadi sebuah UART yang bekerja dengan format data 8N1.
Potongan Program 1 merupakan sub-rutin pengiriman dan penerimaan data seri menggunakan UART dalam AT89C2051. Dalam sub-rutin KirimDataSeri, sebelum data dikirim melalui SBUF di baris 4, pada baris 2 dipastikan dulu bit TI=’1’, selama bit TI=’0’ AT89C2051 akan menunggu di baris 2. Baris 3 me-nol-kan TI karena TI tidak otomatis menjadi ‘0’.
Dalam sub-rutin TerimaDataSeri, sebelum mengambil dari dari SBUF di baris 9, AT89C2051 menunggu RI menjadi ‘1’ di barus 8, setelah data diambil RI harus di-nol-kan kembali, hal ini dilakukan di baris 10.
Potongan Program 1 Sub-rutin kirim/terima data
01: KirimDataSeri:
02:    JNB TI,*
03:    CLR TI      
04:    MOV SBUF,#’A’
05:    RET
06: ;
07: TerimaDataSeri:
08:    JNB RI,*
09:    MOV A,SBUF
10:    CLR RI      
11:    RET

Mengatur Kecepatan Transmisi UART MCS51

Kecepatan transmisi (Baud Rate) merupakan suatu hal yang amat penting dalam komunikasi data seri asinkron, mengingat dalam komunikasi data seri asinkron clock tidak ikut dikirimkan, sehingga harus diusahakan bahwa kecepatan transmisi mengikuti standard yang sudah ada.
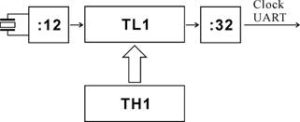
Dalam AT89C2051, clock untuk transmisi data dibangkitkan dengan sarana Timer 1 seperti yang digambarkan dakan diagram Gambar 2. Untuk keperluan ini, Timer 1 dioperasikan sebagai 8 bit auto reload timer (mode 2), artinya TL1 bekerja sebagai timer 8 bit menerima clock dari osilator kristal yang frekuensinya sudah dibagi 12 terlebih dulu, setiap kali pencacah (counter) nilainya menjadi 0 maka nilai yang sebelumnya sudah disimpan di TH1 secara otomatis diisikan lagi ke TL1, sehingga TL1 akan menghasilkan clock yang frekuensinya diatur oleh TH1, clock ini berikutnya dibagi lagi dengan 32 sebelum dipakai sebagai clock untuk UART. Hubungan frekuensi pada sistem tersebut dinyatakan dengan persamaan berikut :Hubungan frekuensi pada sistem
Kalau kecepatan transmisi sudah ditentukann dan frekuensi kristal sudah dipastikan, maka nilai yang disimpan di TH1 bisa dihitung berdasarkan persamaan berikut :
nilai yang disimpan di TH1
Dalam persaman di atas, K adalah konstanta yang nilainya 1 atau 2, tergantung pada nilai yang tersimpan di bit SMOD dalam register PCON. Jika SMOD=’0’ K bernilai 1 dan K akan bernilai 2 kalau SMOD=’1’. Perlu dicacat, setelah AT89C2051 di-reset, SMOD akan bernilai ‘0’, artinya jika tidak diatur lebih lanjut K bernilai 1.
Untuk mendapatkan kecepatan transmisi yang umum dipakai dalam komunikasi data seri asinkron (1200 Baud, 2400 Baud, 4800 Baud, 9600 Baud dan 19200 Baud), dari persamaan di atas bisa diturunkan ternyata frekuensi kristal yang paling tepat adalah 11.059 MHz. Meskipun angka ini agak aneh, tapi karena banyak dipakai kristal dengan frekuensi ini amat mudah diperoleh dipasar.
Karena kristal 11.059 MHz dipilih agar bisa membangkitkan kecepatan transmisi data seri standard, dalam sistem berbasis AT89C2051 yang tidak menggunakan sarana komunikasi data seri asinkron lebih baik dipilih kristal dengan frekuensi 12 MHz, sehingga clock untuk timer bisa merupakan frekuensi bulan 1 MHz.
Potongan Program 2 merupakan sub-rutin yang dipakai untuk mengatur UART agar bekerja dengan format data 8N1 dan kecepatan transmisi 9600 Baud, frekuensi kristal yang dipasangkan ke AT89C2051 adlah 11.059 MHz.
Baris 2 sampai 4 dipakai untuk mengatur kerja dari Timer 1. Timer 1 dibuat menjadi 8 bit auto-reload (baris 2, hanya bit 4..7 yang dipakai untuk mengatur Timer1, bit 0..3 dipakai untuk mengatur Timer 0). Nilai yang dipakai untuk mengatur frekuensi clock UART disimpan di TH0 pada baris 3. Baris 4 berfungsi untuk mengaktipkan Timer1.
Baris 5 mengatur agar UART bekerja dengan format data 8N1.

Potongan Program 2 – Mengatur UART

01: MengaturUART:
02:    MOV   TMOD,#100000   T1 = 8 bit auto-reload
03:    MOV   TH1,#$FD          Timer1 reload value
04:    SETB  TR1               Turn Timer 1 On
05:    MOV   SCON,#%01010010   Mode 1, REN, TXRDY, RXEMPTY
06:    RET
Sistem pembangkit Clock untuk UART
Gambar 2. Sistem pembangkit Clock untuk UART


Saturday, July 22, 2017

Komunikasi Mikrokontroller

Pengertian UART , USART , SPI , SCI , ADC DAN DAC 


PENGERTIAN UART
UART ( Universal Asynchronous Receiver-Transmitter) adalah bagian perangkat keras komputer yang menerjemahkan antara bit-bit paralel data dan bit-bit serial. UART biasanya berupa sirkuit terintegrasi yang digunakan untuk komunikasi serial pada komputer atau port serial perangkat periperal. UART sekarang ini termasuk di dalam beberapa mikrokontroler (contohnya, PIC16F628).
PENGERTIAN USART
USART (Universal Synchronous and Asynchronous serial Receiver and Transmitter ), merupakan salah satu mode komunikasi yang dimiliki oleh Mikrokontroler ATMega8535. USART memiliki 2 pin (RxD dan TxD) untuk Asynchronous dan 3 bit TxD, RxD, xCK untuk Synchronous.
PENGERTIAN SPI
SPI(Serial Peripheral Interface ) merupakan salah satu mode komunikasi serial synchrounous kecepatan tinggi yang dimiliki oleh ATmega 328. Komunikasi SPI membutuhkan 3 jalur yaitu MOSI, MISO, dan SCK. Melalui komunikasi ini data dapat saling dikirimkan baik antara mikrokontroller maupun antara mikrokontroller dengan peripheral lain di luar mikrokontroller
PENGERTIAN SCI
SCI (serial communication  interface) adalah perangkat yang memungkinkan seri (satu bit pada satu waktu) pertukaran data antara mikroprosesor dan peripheral seperti printer, drive eksternal, scanner, atau tikus.  SCI adalah komunikasi dimana pengiriman data dilakukan per bit, sehingga lebih lambat dibandingkan komunikasi parallel seperti pada port printer yang mampu mengirim 8 bit sekaligus dalam sekali detak.
 
PENGERTIAN ADC
ADC (Analog To Digital Converter ) adalah pengubah input analog menjadi kode – kode digital. ADC banyak digunakan sebagai pengatur proses industri, komunikasi digital dan rangkaian pengukuran/pengujian. Umumnya ADC digunakan sebagai perantara antara sensor yang kebanyakan analog dengan sistim komputer seperti sensor suhu, cahaya, tekanan/berat, aliran dan sebagainya kemudian diukur dengan menggunakan sistim digital (komputer). ADC (Analog to Digital Converter) memiliki 2 karakter prinsip, yaitu kecepatan sampling dan resolusi. Kecepatan sampling suatu ADC menyatakan seberapa sering sinyal analog dikonversikan ke bentuk sinyal digital pada selang waktu tertentu. Kecepatan sampling biasanya dinyatakan dalam sample per second (SPS).
PENGERTIAN DAC
DAC (Digital to Analog Convertion) adalah perangkat atau rangkaian elektronika yang berfungsi untuk mengubah suatu isyarat digital (kode-kode biner) menjadi isyarat analog (tegangan analog) sesuai harga dari isyarat digital tersebut. DAC (digital to Analog Convertion) dapat dibangun menggunakan penguat penjumlah inverting dari sebuah operasional amplifier (Op-Amp) yang diberikan sinyal input berupa data logika digital (0 dan 1). Rangkaian dasar DAC (Digital to Analog Convertion) terdapat 2 tipe yaitu Binary-weighted DAC dan R/2R Ladder DAC


Mikrokontroller & Mikroprosesor

Mungkin pertanyaan diatas pernah ada di benak Anda para Hobby elektronika. Ya, karena kedua benda ini memiliki nama yang hampir mirip, fungsi yang mirip dan kemasan yang mirip juga. Oleh sebab itu banyak orang yang tidak bisa membedakan apa itu mikroprosesor dan apa itu mikrokontroler. Dari kedua namanya, juga memiliki makna yang hampir mirip. Mikroprosesor artinya alat mikro yang digunakan untuk memproses, sedangkan mikrokontroler merupakan alat mikro yang digunakan untuk mengontrol. Nah, lalu dimana letak perbedaan keduanya ?
Perbedaan Mikrokontroler dan Mikroprosesor

Mikroprosesor

Mikroprosesor merupakan sebuah chip atau IC yang hanya memiliki Central Processing Unit (CPU) di dalamnya. Apa itu CPU ? CPU sendiri merupakan sebuah blok yang terdiri dari :
  1. ALU (Arithmetic Logic Unit) , ALU fungsinya untuk melakukan proses operasi matematika dan logika. Operasi matematika sederhana tersebut meliputi penjumlahan, pengurangan, perkalian dan pembagian. Sedangkan operasi logika meliputi AND, OR, NOT, XOR, XNOR dan lain-lain.
  2. CU (Control Unit), CU berfungsi untuk mengambil intruksi dari memori dan melakukan eksekusi intruksi tersebut. Sementara memori merupakan bagian tersendiri tidak termasuk dalam bagian mikroprosesor.
  3. Register, merupakan tempat menampung data sementara yang berasal dari memori. Sebelum diproses oleh ALU.
    Arsitektur Mikrokontroller
    Ketiga bagian diatas dikemas dalam satu buah chip. Untuk menghubungkan mikroprosesor dengan perangkat lain seperti memori, input output, timer, dll digunakan sebuah jalur data (bus). Pada mikroprosesor jalur data (bus) dibagi menjadi 3 bagian :
  4. Control Bus, jalur data ini hubungannya langsung ke Control Unit, digunakan untuk mengatur intruksi yang akan dilakukan oleh CU.
  5. Address Bus, jalur data ini hubungannya ke memori dan periperal lain, digunakan untuk memilih alamat dari data yang akan diakses.
  6. Data Bus, jalur data ini hubungannya juga ke momori dan periperal lain, digunakan untuk mengambil atau menyimpan data dari atau ke momori.

Mikrokontroler

Mikrokontroler merupakan sebuah chip atau IC yang didalamnya sudah terdapat prosesor (ALU, CU & Register), memori dan periperal tambahan lain. Semua bagian tersebut dipadatkan dalam satu buah chip. Banyaknya periperal yang ada dalam mikrokontroler tergantung dari masing-masing tipe dan spesifikasi pabrik. Tidak bisa disamakan isi dari mikrokontroler A dengan mikrokontroler B. Karena mikrokontroler sendiri dirancang untuk spesifikasi kebutuhan yang bermacam-macam.
 perbedaan mikroprosesor dan mikrokontroler

Beberapa bagian yang biasanya ada pada mikrokontroler adalah sebagai berikut ini :
  1. Prosesor, merupakan bagian utama yang fungsinya sudah saya jelaskan diatas.
  2. Memori, terdiri dari beberapa jenis antara lain memori program (Flash Memori) dan memori data (Data Memori). Data memori terdiri dari dua macam : 1. SRAM (sifatnya sementara) 2. EEPROM (sifatnya permanen)
  3. Input Output, merupakan bagian yang terhubung langsung ke perangkat luar. Input output dapat berupa jalur data digital, data analog, ataupun bus komunikasi data (RS232, I2C, SPI)
  4. Timer/Counter, merupakan bagian yang berfungsi untuk melakukan penjadwalan waktu (timer). Selain itu timer/counter bisa digunakan untuk menggenerate sinyal dengan frekuensi dan periode tertentu.
Empat bagian diatas biasanya terdapat pada semua jenis mikrokontroler. Namun spesifikasinya berbeda-beda, terutama untuk ukuran memori.

Mikroprosesor VS Mikrokontroler, Mana Yang Lebih Baik ?

Selain harus tau perbedaan mikroprosesor dan mikrokontroler, kita juga harus paham kapan harus menggunakan mikroprosesor dan kapan harus menggunakan mikrokontroler. Hal ini sangat terkait dengan budget dan spesifikasi sistem yang dirancang.
 
perbedaan mikroprossor dan mikrokontroler

Secara umum perbedaan penggunaan antara mikroprosesor dan mikrokontroler dapat dilihat di bawah ini :
  1. Mikroprosesor hanya terdiri dari CPU, sedangkan mikrokontroler sudah dalam bentuk komputer namun dengan ukuran kecil dan spesifikasi yang lebih rendah
  2. Mikroprosesor digunakan untuk sistem yang kecil sampai sistem yang besar (general purpose), sedangkan mikrokontroler biasanya digunakan untuk sistem yang kecil
  3. Komputasi pada komputer lebih kompleks karena spesifikasi perangkat pendukung bisa disesuaikan, sedangkan mikrokontroler spesifikasi tidak bisa disesuaikan karena sudah jadi satu dalam sebuah chip.
  4. Kebutuhan biaya untuk membuat sistem dengan mikroprosesor lebih tinggi dibandingkan dengan mikrokontroler. Hal ini dikarenakan mikroprosesor hanya terdiri dari CPU sementara perangkat pendukung lain seperti memori, input output harus ditambahkan sendiri
Beberapa poin diatas merupakan perbedaan mikroprosesor dan mikrokontroler secara dasar. Sebetulnya banyak lagi pembedanya. Biasanya untuk membuat sistem embedded yang sederhana digunakan mikrokontroler. Karena mikrokontroler sifatnya realtime. Sedangkan mikroprosesor biasanya digunakan untuk sistem yang kompleks yang membutuhkan sistem operasi untuk menanganinya. Sekarang selain mikroprosesor dan mikrokontroler ada juga SoC (System On Chip) atau SoM (Sytem On Module). SoC dan SoM merupakan pengembangan yang kompleks dari mikroprosesor dan mikrokontroler. Contohnya pada handphone saat ini tidak lagi digunakan mikroprosesor melainkan SoC. Dikarenakan SoC sudah kompleks periperalnya dalam satu chip (sudah ada prosessor, 3G modem, WiFi, Display Controller, dll).
Oke, sekian tulisan saya tentang perbedaan mikroprosesor dan mikrokontroler ini. Semoga Anda lebih mengerti tentang konsep dasar mikroprosesor dan mikrokontroler, serta perbedaan mikroprosesor dan mikrokontroler. Semoga tulisan ini bermanfaat untuk Anda
http://www.resepkuekeringku.com/2014/11/resep-donat-empuk-ala-dunkin-donut.html http://www.resepkuekeringku.com/2015/03/resep-kue-cubit-coklat-enak-dan-sederhana.html http://www.resepkuekeringku.com/2014/10/resep-donat-kentang-empuk-lembut-dan-enak.html http://www.resepkuekeringku.com/2014/07/resep-es-krim-goreng-coklat-kriuk-mudah-dan-sederhana-dengan-saus-strawberry.html http://www.resepkuekeringku.com/2014/06/resep-kue-es-krim-goreng-enak-dan-mudah.html http://www.resepkuekeringku.com/2014/09/resep-bolu-karamel-panggang-sarang-semut-lembut.html